
Постигането на прецизен контрол на позицията на двигателя без четка за постоянен ток е решаващ аспект в много индустриални приложения и приложения за автоматизация. Като доставчик на двигатели без четка DC, аз съм свидетел от първа ръка значението на овладяването на тази технология за посрещане на разнообразните нужди на нашите клиенти. В тази публикация в блога ще споделя някои прозрения и стратегии за това как да постигна ефективен контрол на позицията на двигател без четка DC.
Разбиране на основите на DC Brhotless Motors
Преди да се задълбочим в контрола на позицията, е от съществено значение да имате солидно разбиране за това как работят двигателите без четки за DC. За разлика от традиционните четки DC двигатели, които използват четки и комутатор, за да превключат тока в арматурните намотки, DC без четки двигатели разчитат на електронна комутация. Това обикновено се постига с помощта на контролер, който усеща позицията на ротора и съответно превключва тока в намотките на статора.
Основните компоненти на двигателя без четка за постоянен ток включват статора, който съдържа намотките, и ротора, който има постоянни магнити. Взаимодействието между магнитните полета, генерирани от намотките на статора и магнитите на ротора, създава въртящия момент, който задвижва двигателя.
Значение на контрола на позицията
Контролът на позицията е жизненоважен в приложенията, при които двигателят трябва да се премести на определено място и да задържи тази позиция точно. Например, в роботиката, машините за ЦПУ и автоматизирани линии за сглобяване, прецизният контрол на позицията гарантира, че крайният ефектор или инструментът е в правилната позиция за задачата. Това не само подобрява качеството на работата, но и повишава общата ефективност и производителност на системата.
Методи за постигане на контрол на позицията
1. Сензор - базиран контрол на позицията
Един от най -често срещаните методи за постигане на контрол на позицията на двигател без четка е чрез използване на сензори. Има няколко типа сензори, които могат да се използват, включително енкодери и разделители.
Енкодери: Енкодерите са устройства, които предоставят информация за позицията, скоростта и посоката на вала на двигателя. Те могат да бъдат или постепенни или абсолютни. Постепенните енкодери генерират серия от импулси, когато валът на двигателя се върти, а броят на импулсите е пропорционален на ъгловото изместване на вала. Абсолютните енкодери, от друга страна, предоставят уникален цифров код за всяка позиция на вала, което позволява директно определяне на абсолютната позиция.
Когато използва енкодер за управление на позицията, контролерът чете сигналите на енкодера и сравнява действителното положение на двигателя с желаното положение. Ако има разлика, контролерът настройва тока, доставен към намотките на двигателя, за да премести двигателя в правилното положение.
Резолюции: Решаващите са електромагнитни устройства, които могат да измерват ъгловото положение на вала на двигателя. Те работят, като генерират два синусоидални сигнала, чиято фазова разлика е пропорционална на ъгъла на вала. Решаващите са известни със своята здравина и надеждност, което ги прави подходящи за тежки среди.
2. Контрол на позицията без сензори
В някои приложения използването на сензори може да не е практично поради разходите, ограниченията на пространството или факторите на околната среда. В такива случаи могат да се използват методи за контрол на позицията без сензори.
Обратно - ЕМВ сензор: Назад - Електромоторната сила (отзад - ЕМФ) е напрежението, индуцирано в намотките на статора на двигател без четка с постоянен ток, докато роторът се върти. Чрез измерване на гърба - EMF, контролерът може да оцени позицията на ротора. Този метод се основава на факта, че формата на вълновата вълна е свързана със позицията на магнитите на ротора.
Въпреки това, обратно - EMF усещането има някои ограничения. Той е по -малко точен при ниски скорости, тъй като гърбът е пропорционален на скоростта на двигателя. При много ниски скорости гърбът - EMF може да бъде твърде малък, за да се измери точно.
3. Алгоритми за контрол
Изборът на алгоритъм за контрол също играе решаваща роля за постигане на прецизен контрол на позицията.
Пропорционално - интегрално - производно (PID) контрол: PID контролерите се използват широко в приложенията за управление на двигателя. PID контролерът изчислява сигнал за грешка, което е разликата между желаното положение и действителното положение на двигателя. След това контролерът използва три термина - пропорционална, интегрална и производна - за да регулира контролния изход.
Пропорционалният термин осигурява незабавен отговор на грешката, интегралният термин елиминира стабилната грешка в състоянието във времето, а терминът на производно помага да се намали трептенията и да се подобри стабилността на системата.
Размито логическо управление: Fuzzy Logic Control е по -усъвършенстван алгоритъм за управление, който може да се справи с сложни и не -линейни системи. Той използва размити набори и правила, за да взема решения въз основа на входните променливи. В контекста на контрола на позицията на двигателя, размитите логически контролери могат да се адаптират към промените в системните параметри и външните смущения по -ефективно от традиционните PID контролери.
Избор на десния DC без четка двигател за контрол на позицията
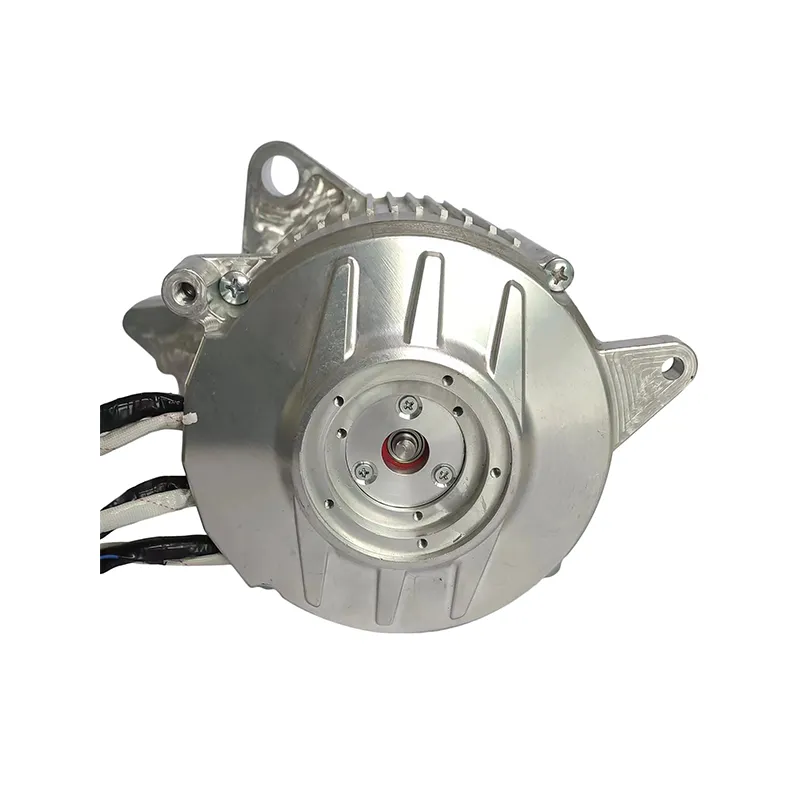
Като доставчик на двигатели без четки за постоянен ток, разбирам, че изборът на правилния двигател е толкова важен, колкото и методът на управление. Ето някои фактори, които трябва да вземете предвид:
1. Оценка на напрежението
Оценката на напрежението на двигателя трябва да съответства на захранването, налично в приложението. Ние предлагаме набор от двигатели без четки с DC с различни оценки на напрежението, като12V без четка DC мотор,110V без четка DC мотори24V без четка DC мотор - фабрика. Изборът на правилната оценка на напрежението гарантира, че двигателят работи ефективно и безопасно.
2. Изисквания за въртящ момент и скорост
Моторът трябва да може да осигури необходимия въртящ момент и скорост за приложението. Ако двигателят няма достатъчно въртящ момент, той може да не е в състояние да премести натоварването в желаното положение. По същия начин, ако скоростта е твърде ниска или твърде висока, тя може да повлияе на работата на системата.

3. Размер и монтаж
Физическият размер на двигателя и неговите опции за монтаж също са важни съображения. Моторът трябва да се побере в наличното пространство в приложението, а методът на монтаж трябва да бъде съвместим със съществуващата структура.
Настройка и калибриране
След като двигателят и системата за управление са избрани, са необходими правилна настройка и калибриране, за да се постигне оптимално управление на позицията. Това включва коригиране на параметрите на контролера, като печалбите в PID контролер, за да се гарантира, че двигателят реагира бързо и точно на команди за позиция.
Калибрирането включва също настройване на нулевата позиция на двигателя и сензора (ако се използва). Това гарантира, че измерванията на позицията са точни от самото начало.
Предизвикателства и решения в контрола на позицията
1. Вариации на натоварването
В реални приложения на световния товарът на двигателя може да варира. Например, в роботизирана ръка натоварването се променя в зависимост от позицията на ръката и теглото на обекта, който държи. Вариациите на натоварването могат да повлияят на точността на позицията на двигателя.
За да се справи с този проблем, системата за управление може да бъде проектирана така, че да се адаптира към промените в натоварването. Например, контролерът може да регулира изхода на въртящия момент на двигателя въз основа на измерения товар.
2. Шум и смущения
Електрическият шум и смущения могат да повлияят на работата на сензорите и контролера. Това може да доведе до неточни измервания на позицията и хаотично поведение на двигателя.
За да се намали шума и смущения, трябва да се използват правилни техники за екраниране и заземяване. Филтриращите вериги също могат да се добавят към сензорните сигнали, за да се отстрани нежелан шум.
Заключение
Постигането на контрол на позицията на двигателя без четка е сложна, но постижима задача. Разбирайки основните принципи на DC без четки, избирайки правилния метод на управление и двигателя и адресиране на предизвикателствата, свързани с контрола на позицията, можем да гарантираме, че двигателят работи точно и ефективно в широк спектър от приложения.
Като доставчик на двигателни двигатели без четки, ние се ангажираме да предоставяме висококачествени двигатели и техническа поддръжка, за да помогнем на нашите клиенти да постигнат най -добри резултати в техните приложения за контрол на позицията. Ако се интересувате да научите повече за нашите продукти или се нуждаете от помощ с вашия проект за контрол на позицията, не се колебайте да се свържете с нас за договаряне на поръчки.
ЛИТЕРАТУРА
- Johnson, MD (2015). Основи на електрически машини. McGraw - Hill Education.
- Krause, PC, Wasynczuk, O., & Sudhoff, SD (2013). Анализ на електрически машини и задвижващи системи. Уайли.
- Dorf, RC, & Bishop, RH (2016). Съвременни системи за управление. Пиърсън.